Core Technology
& Innovation
일반 3D 대비 1/100 용량으로
96.96% 실사 재현율을 구현하는 독자 기술
3D 경량화 핵심 기술
일반 3D 모델링 대비 1/100 수준의 용량으로
96.96%의 실사 재현율을 구현하는 인포인의 독자 기술
Polygon Optimizing Algorithm
Vertex 최소화 기술
모델링 vertex 갯수를 10,000개 이하로 최소화하면서도 형상 정확도 유지
Adaptive Mesh Simplification
시각적 중요도에 따라 폴리곤 밀도를 차등 적용하여 불필요한 데이터 제거
LOD 자동 생성
거리 및 화면 크기에 따라 자동으로 디테일 수준을 조절하는 다단계 모델 생성
텍스처 아틀라스 최적화
다중 텍스처를 단일 아틀라스로 병합하여 렌더링 콜 최소화
압축 기술 특허
최적화 압축 3D 데이터 제공 시스템
3D 모델 데이터의 손실 최소화 압축 알고리즘
3차원 모델링의 색상 최적화 처리 시스템
텍스처 색상 데이터의 효율적 압축 및 복원
텍스처 매핑의 품질을 강화한 3차원 모델링 시스템
경량화 과정에서 텍스처 품질 손실 방지 기술
기존 방식 vs 인포인 기술 비교
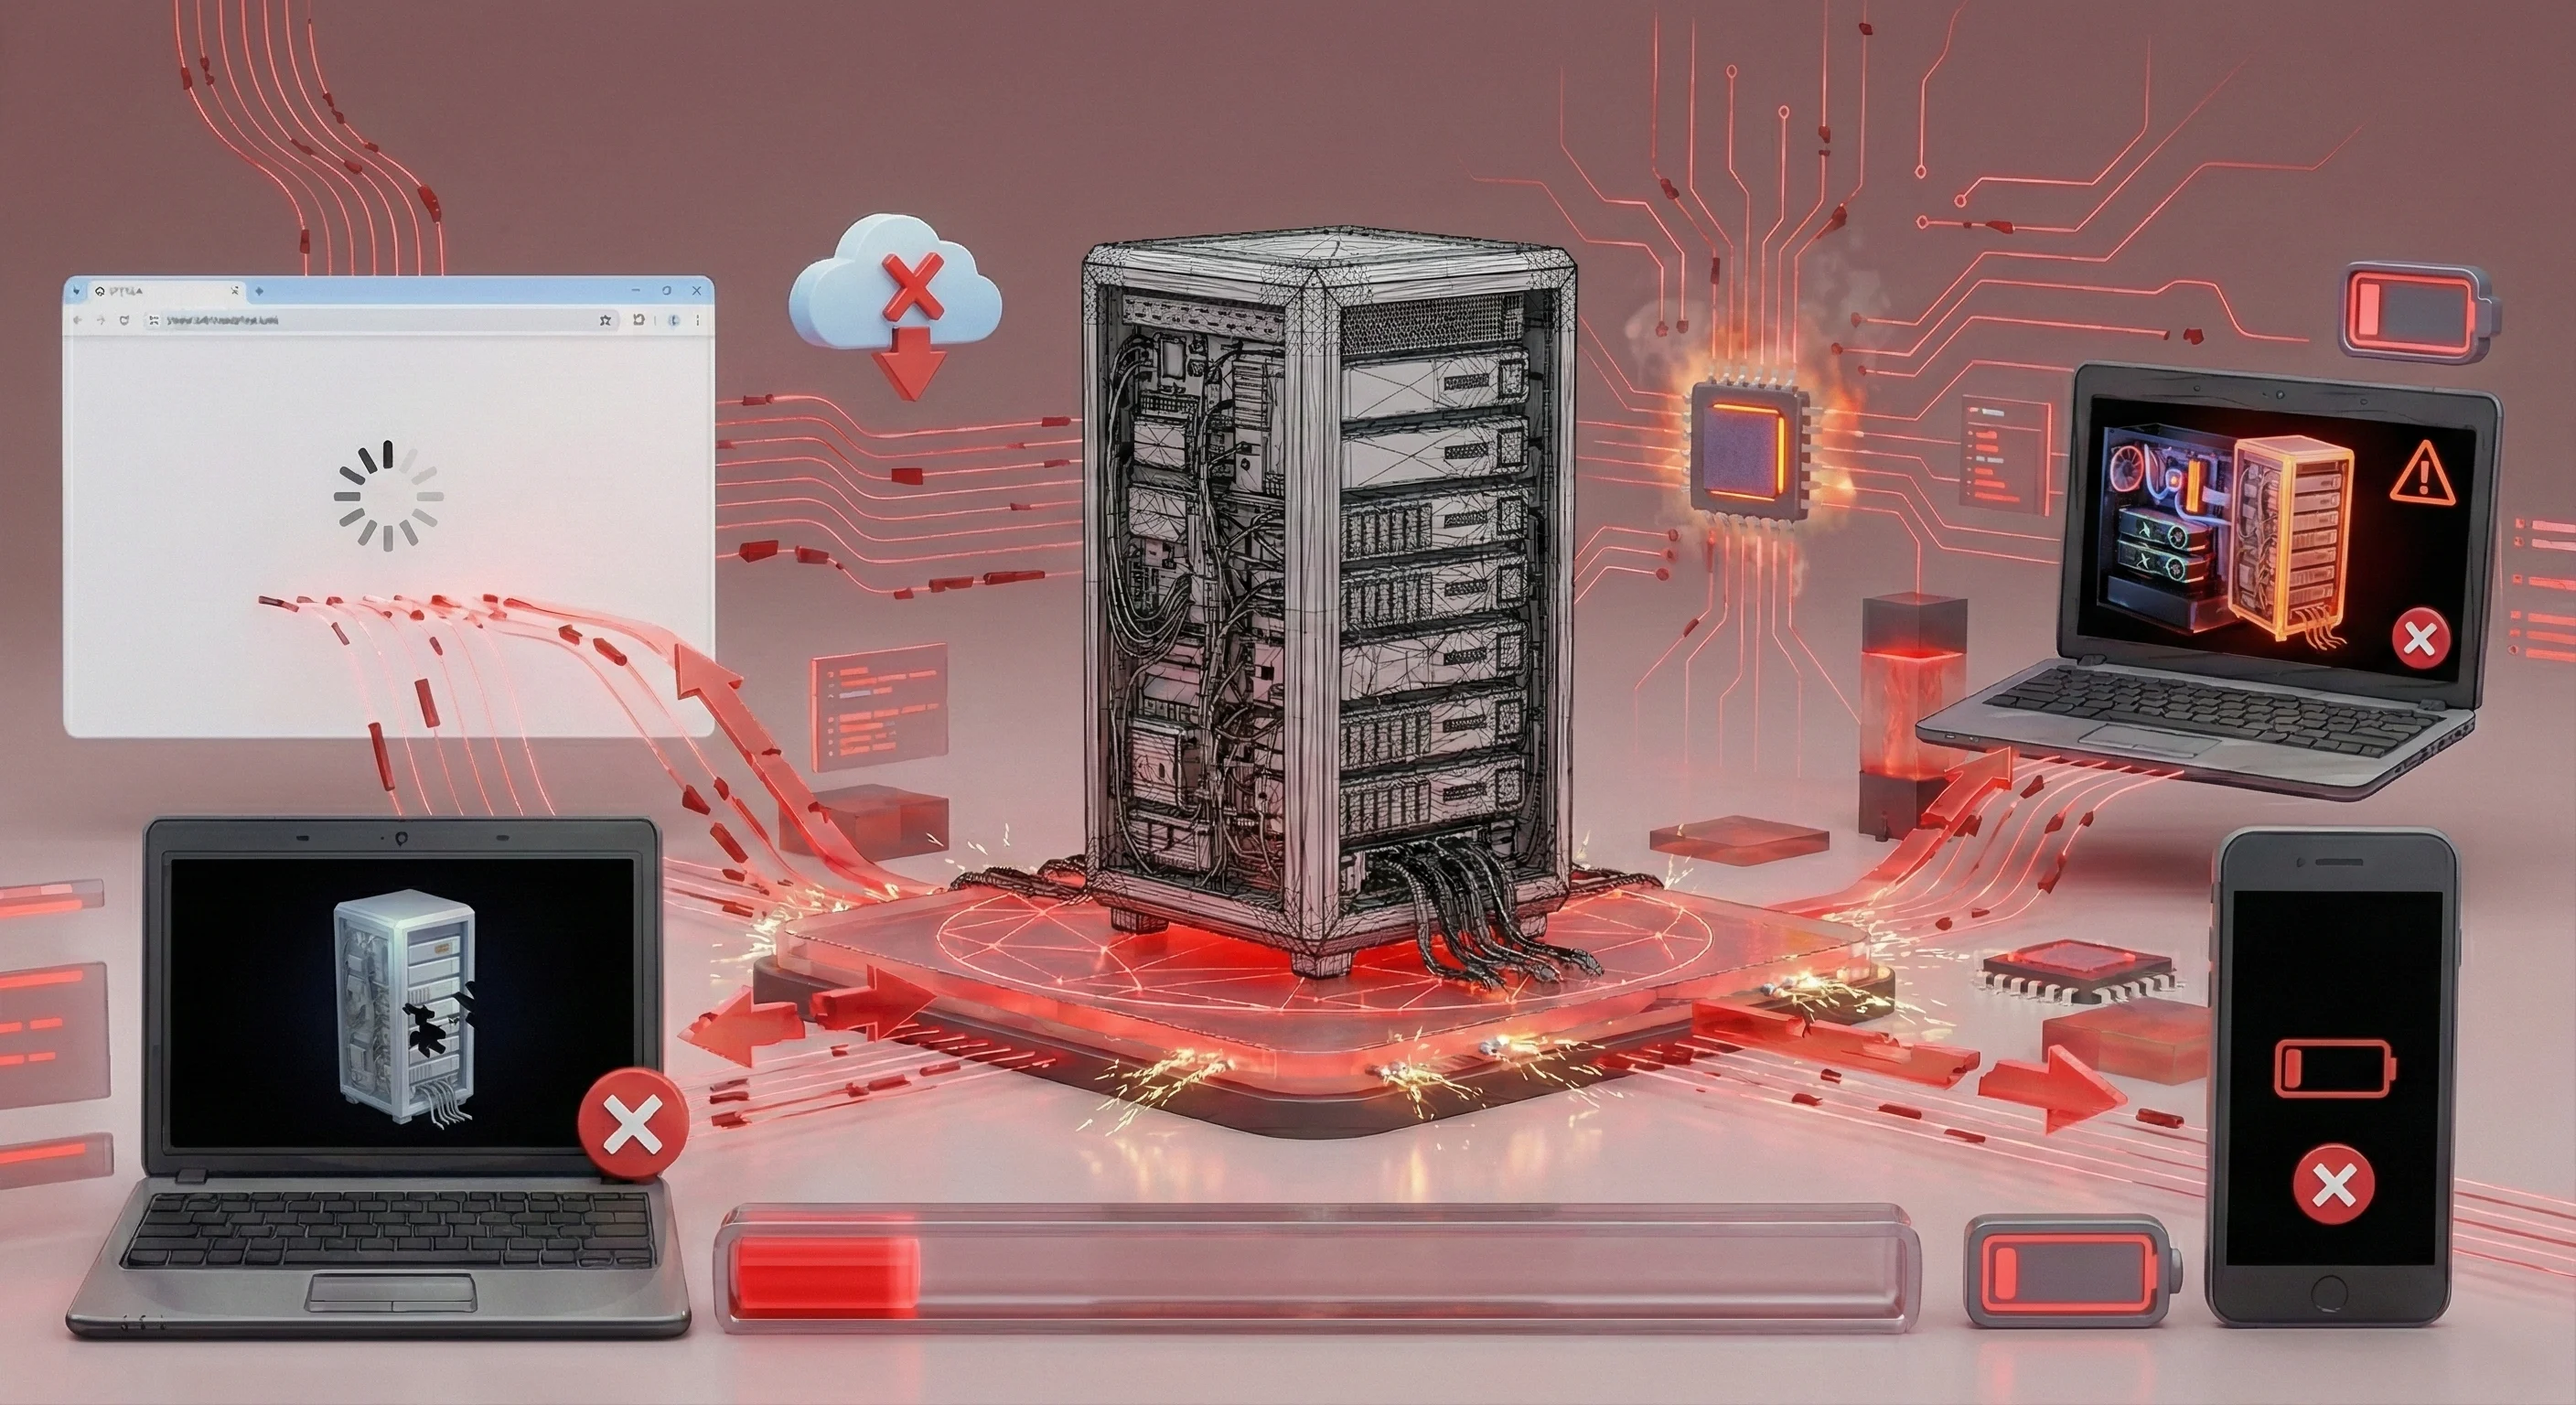
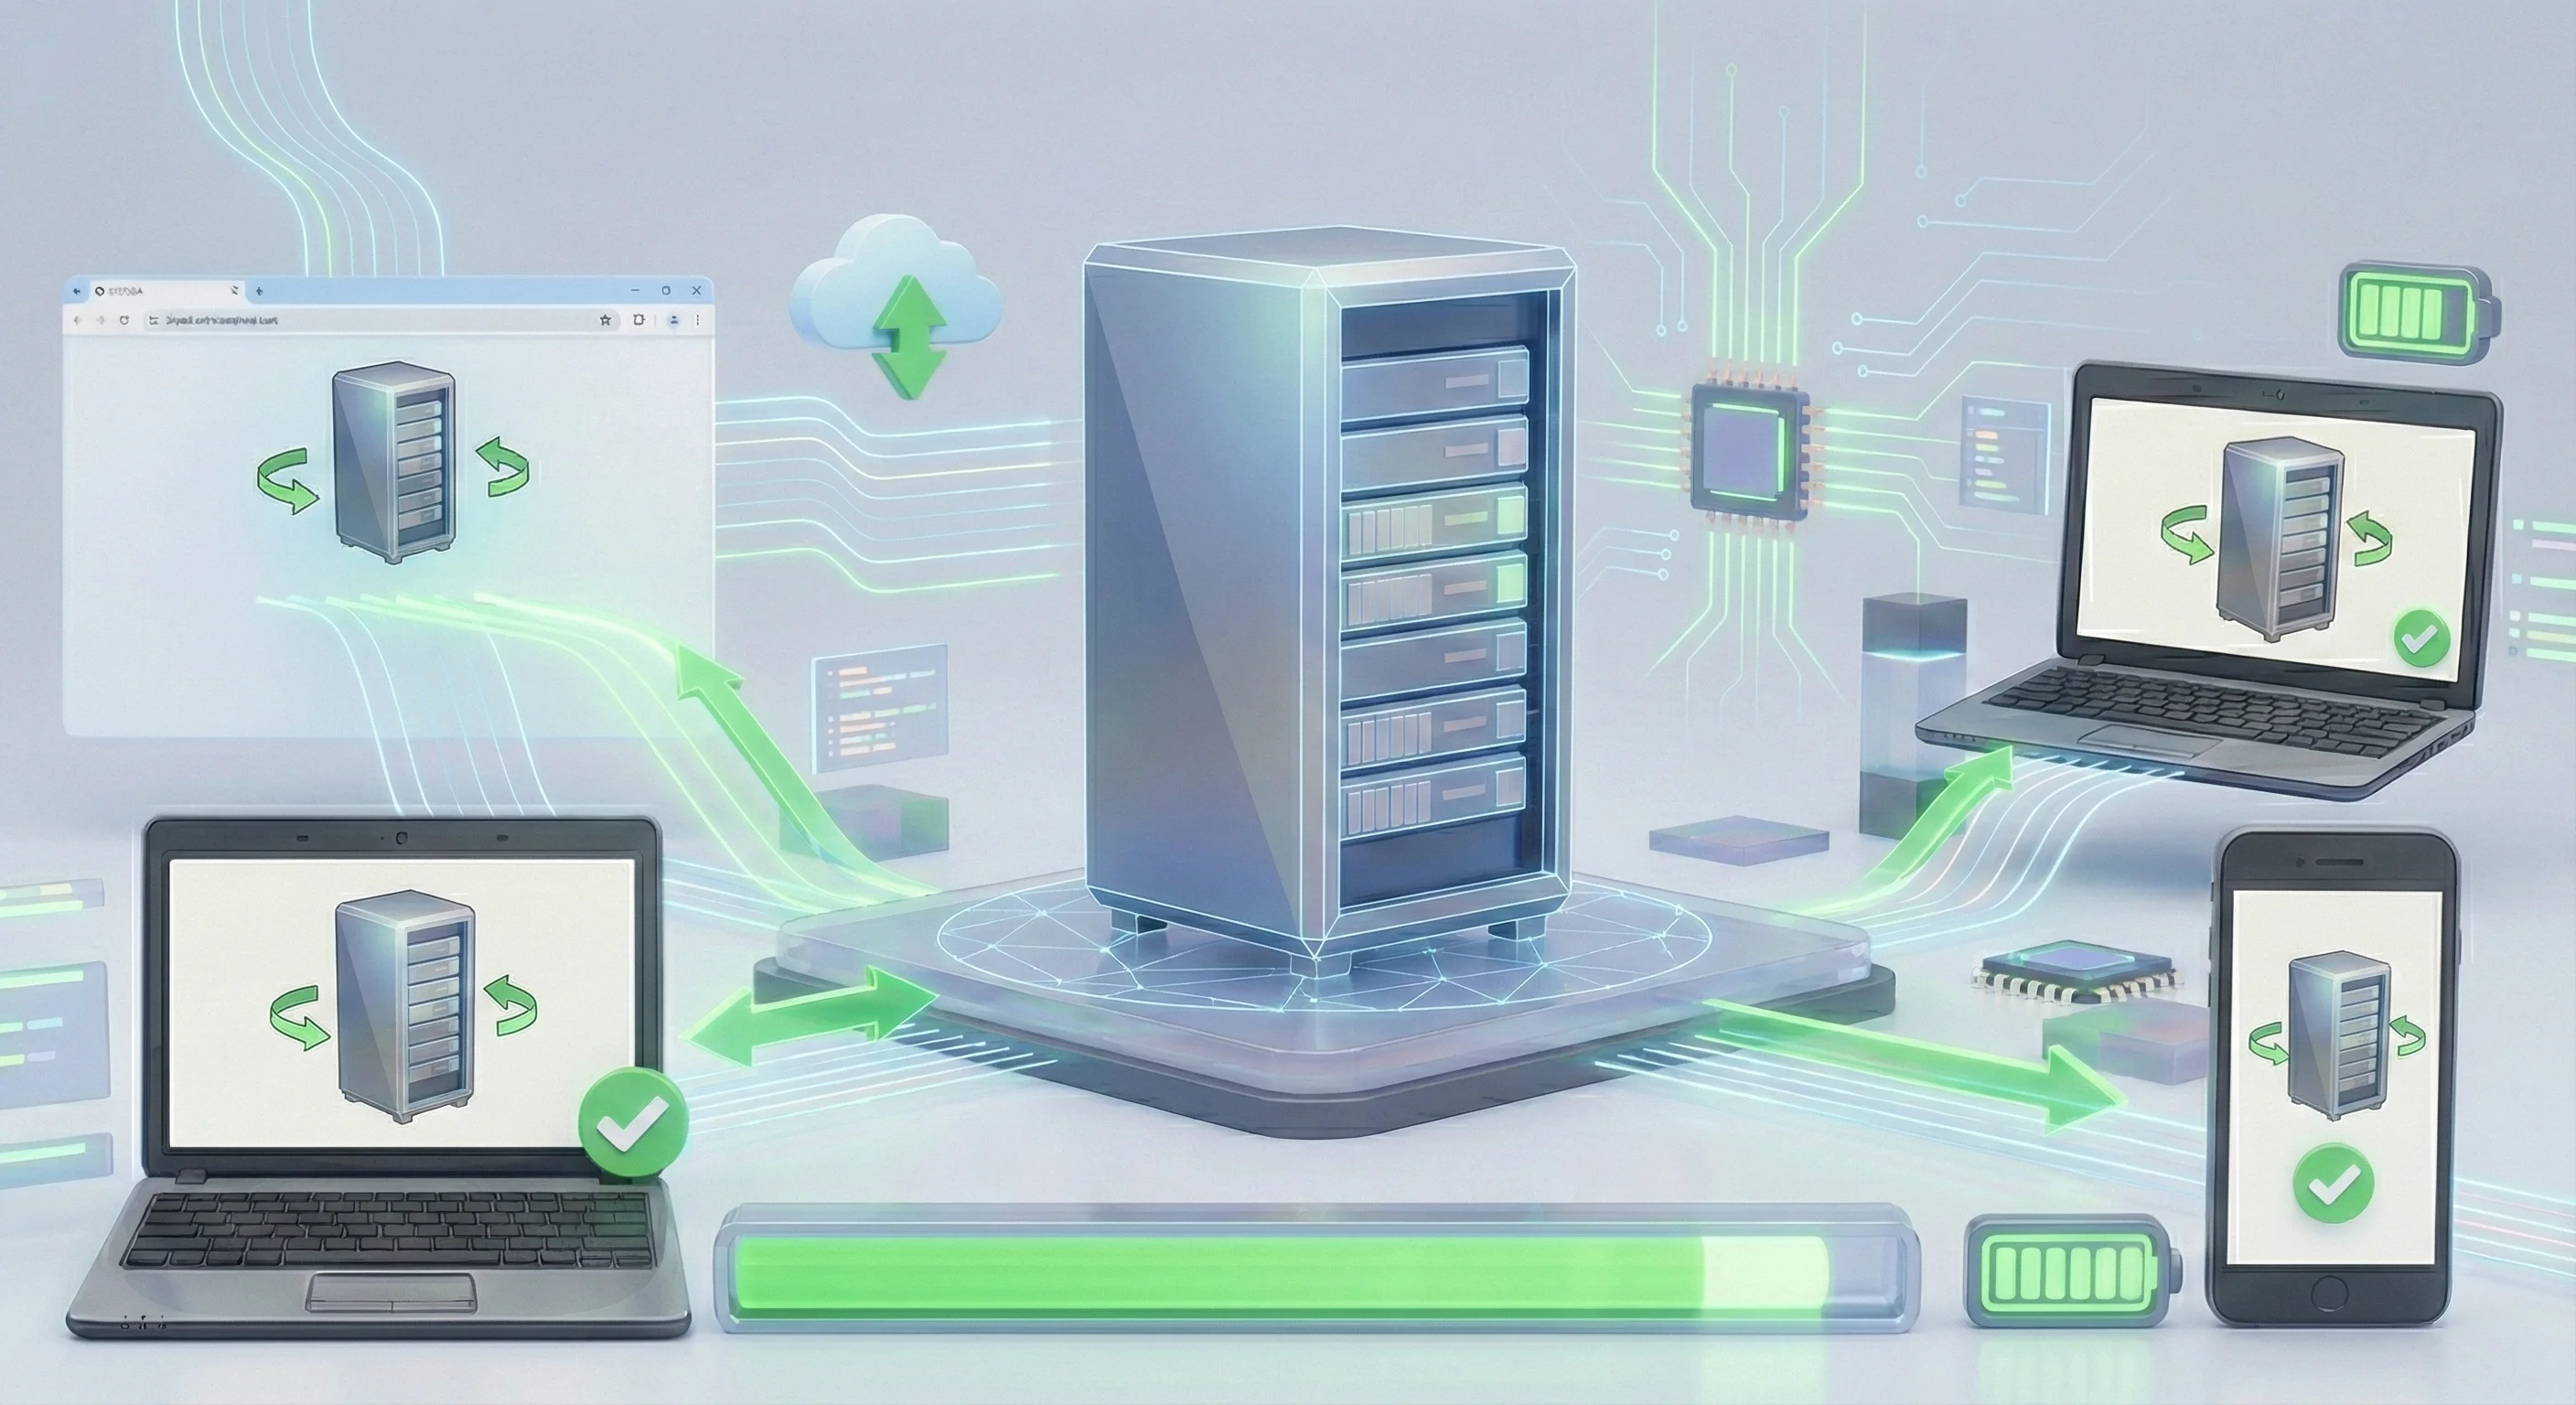
일반 3D 모델링
고사양 PC와 전용 소프트웨어 필수
인포인 경량화 기술
웹에서 즉시 구동 가능한 초경량 3D 기술
Photogrammetry 3D 복원 기술
다각도 촬영 이미지로부터 정밀한 3D 모델을 자동 생성하는 인포인의 사진측량 기술
기술 원리 7단계
카드를 클릭하거나 스크롤하여 단계를 탐색하세요
Feature Detection
각 이미지에서 특징점(코너, 엣지 등) 자동 검출
Feature Matching
다중 이미지 간 동일 특징점 매칭 및 대응점 추출
Camera Calibration
촬영 카메라의 내부/외부 파라미터 자동 추정
Sparse Reconstruction
매칭된 특징점 기반 희소 포인트 클라우드 생성
Dense Reconstruction
Multi-View Stereo로 조밀한 3D 포인트 클라우드 생성
Mesh Generation
포인트 클라우드를 삼각형 메쉬로 변환
Texture Mapping
원본 이미지 색상을 3D 메쉬에 정밀 투영
Feature Detection
Feature Matching
Camera Calibration
Sparse Reconstruction
Dense Reconstruction
Mesh Generation
Texture Mapping
Step 1 of 7
Feature Detection
각 이미지에서 특징점(코너, 엣지 등) 자동 검출
멀티뷰 분석 기술 (특허)
멀티 뷰 분석 기반의 정밀 복원형 3차원 모델링 시스템
다중 시점 이미지 분석을 통한 고정밀 3D 복원
다중 카메라를 활용한 사물의 정밀 3차원 모델링 방법
동시 다각도 촬영 기반 정밀 모델링
3차원 모델링을 위한 스마트 설계 및 오류 검증 시스템
모델링 과정의 자동 오류 검출 및 보정
정밀도 스펙
품질 강화 기술
AI 기반 노이즈 제거
딥러닝을 활용한 포인트 클라우드 노이즈 자동 필터링
자동 홀 필링(Hole Filling)
촬영 사각지대로 인한 누락 영역 자동 보간
색상 보정 알고리즘
조명 조건 차이로 인한 색상 불일치 자동 보정
엣지 보존 스무딩
형상의 날카로운 엣지를 유지하면서 표면 평활화
웹 기반 실시간 3D 렌더링
전용 뷰어 프로그램 없이 웹 브라우저만으로 어떤 디바이스에서든 실사형 3D를 구동합니다.
렌더링 엔진 기술
WebGL 기반 렌더링
브라우저 내장 GPU 가속을 활용한 고성능 3D 렌더링
Progressive Loading
화면에 보이는 영역부터 우선 로딩하는 점진적 데이터 로드
Frustum Culling
시야 범위 밖 오브젝트 렌더링 제외로 성능 최적화
Occlusion Culling
가려진 오브젝트 렌더링 스킵
Texture Streaming
필요한 텍스처만 실시간 로드하여 메모리 효율화
지원 환경
지원 프로토콜
생산 역량
"현장을 이해하려면, 직접 찍어야 합니다."
인포인은 자체 장비로 직접 촬영하고 직접 모델링합니다.
3D 촬영 장비
드론
라이다 스캐너
포토그라매트리 세트
후처리 소프트웨어
5단계 제작 공정
촬영 (Capture)
드론/라이다/포토그라매트리 장비로 현장 촬영
정합/정렬 (Alignment)
촬영 데이터 좌표 정합 및 카메라 위치 계산
매쉬화 (Mesh Generation)
포인트 클라우드를 삼각형 메쉬로 변환
텍스처 (Texturing)
원본 이미지 색상을 메쉬 표면에 투영
추출/최적화 (Export)
폴리곤 최적화 및 포맷 변환